Description
Tim Penulis: Muchamad Malik, dkk
iv + 78.
15,5 x 23
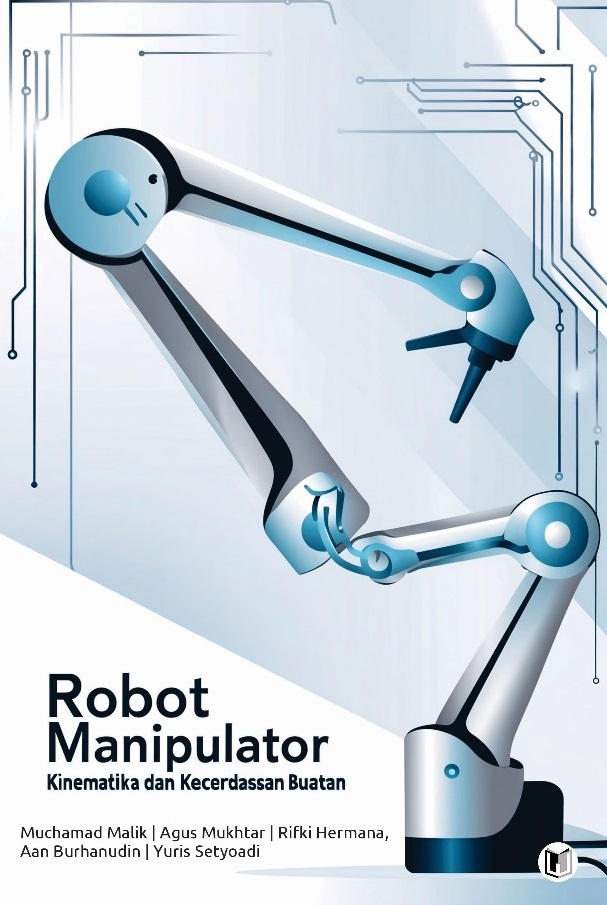
Buku ini membahas konsep dasar dan aplikatif terkait pengembangan robot manipulator, dengan fokus pada aspek kinematika dan kontrol yang dilengkapi dengan teknologi kecerdasan buatan (AI). Robot manipulator, sebagai salah satu komponen penting dalam dunia otomasi dan robotika, digunakan untuk berbagai keperluan seperti industri, kedokteran, dan penelitian. Buku ini mengulas teori-teori kinematika yang meliputi perhitungan gerakan, posisi, dan orientasi lengan robot, serta bagaimana pergerakan ini dapat dikontrol dengan akurat.
Bagian pertama dari buku ini membahas kinematika robot manipulator, dimulai dari konsep dasar seperti kinematika langsung dan kinematika terbalik. Pembaca diperkenalkan dengan bagaimana posisi dan orientasi akhir dari robot dapat dihitung berdasarkan parameter-parameter yang ada pada tiap sendi dan segmen robot. Penekanan diberikan pada algoritma yang memungkinkan robot untuk melakukan gerakan yang tepat dan efisien.
Di bagian kedua, buku ini menjelaskan sistem kontrol robot manipulator, yang mencakup kontrol posisi, kecepatan, dan gaya. Penekanan pada teknik kontrol klasik dan modern seperti kontrol PID, kontrol adaptif, dan kontrol berbasis kecerdasan buatan memberikan wawasan tentang bagaimana membuat robot lebih cerdas dalam merespons perubahan kondisi lingkungan atau tugas yang diberikan.
Bagian penting lainnya adalah pembahasan tentang integrasi kecerdasan buatan, seperti pembelajaran mesin dan pengenalan pola, yang memungkinkan robot manipulator untuk belajar dan beradaptasi dengan lingkungan atau tugas-tugas baru tanpa intervensi manusia langsung. Penerapan AI ini membuka potensi robot manipulator untuk melakukan tugas yang lebih kompleks dan fleksibel, seperti perakitan otomatis, pembedahan presisi, atau eksplorasi lingkungan yang ekstrem.
Secara keseluruhan, buku ini menyajikan gabungan teori dan praktik dalam mengembangkan sistem robot manipulator canggih yang tidak hanya dapat berfungsi dengan presisi, tetapi juga mampu beradaptasi dan membuat keputusan secara mandiri. Ini menjadikan buku ini sangat relevan bagi para insinyur robotika, peneliti AI, dan mahasiswa yang ingin memahami lebih dalam tentang teknologi robot manipulator dalam konteks kinematika dan kecerdasan buatan.